
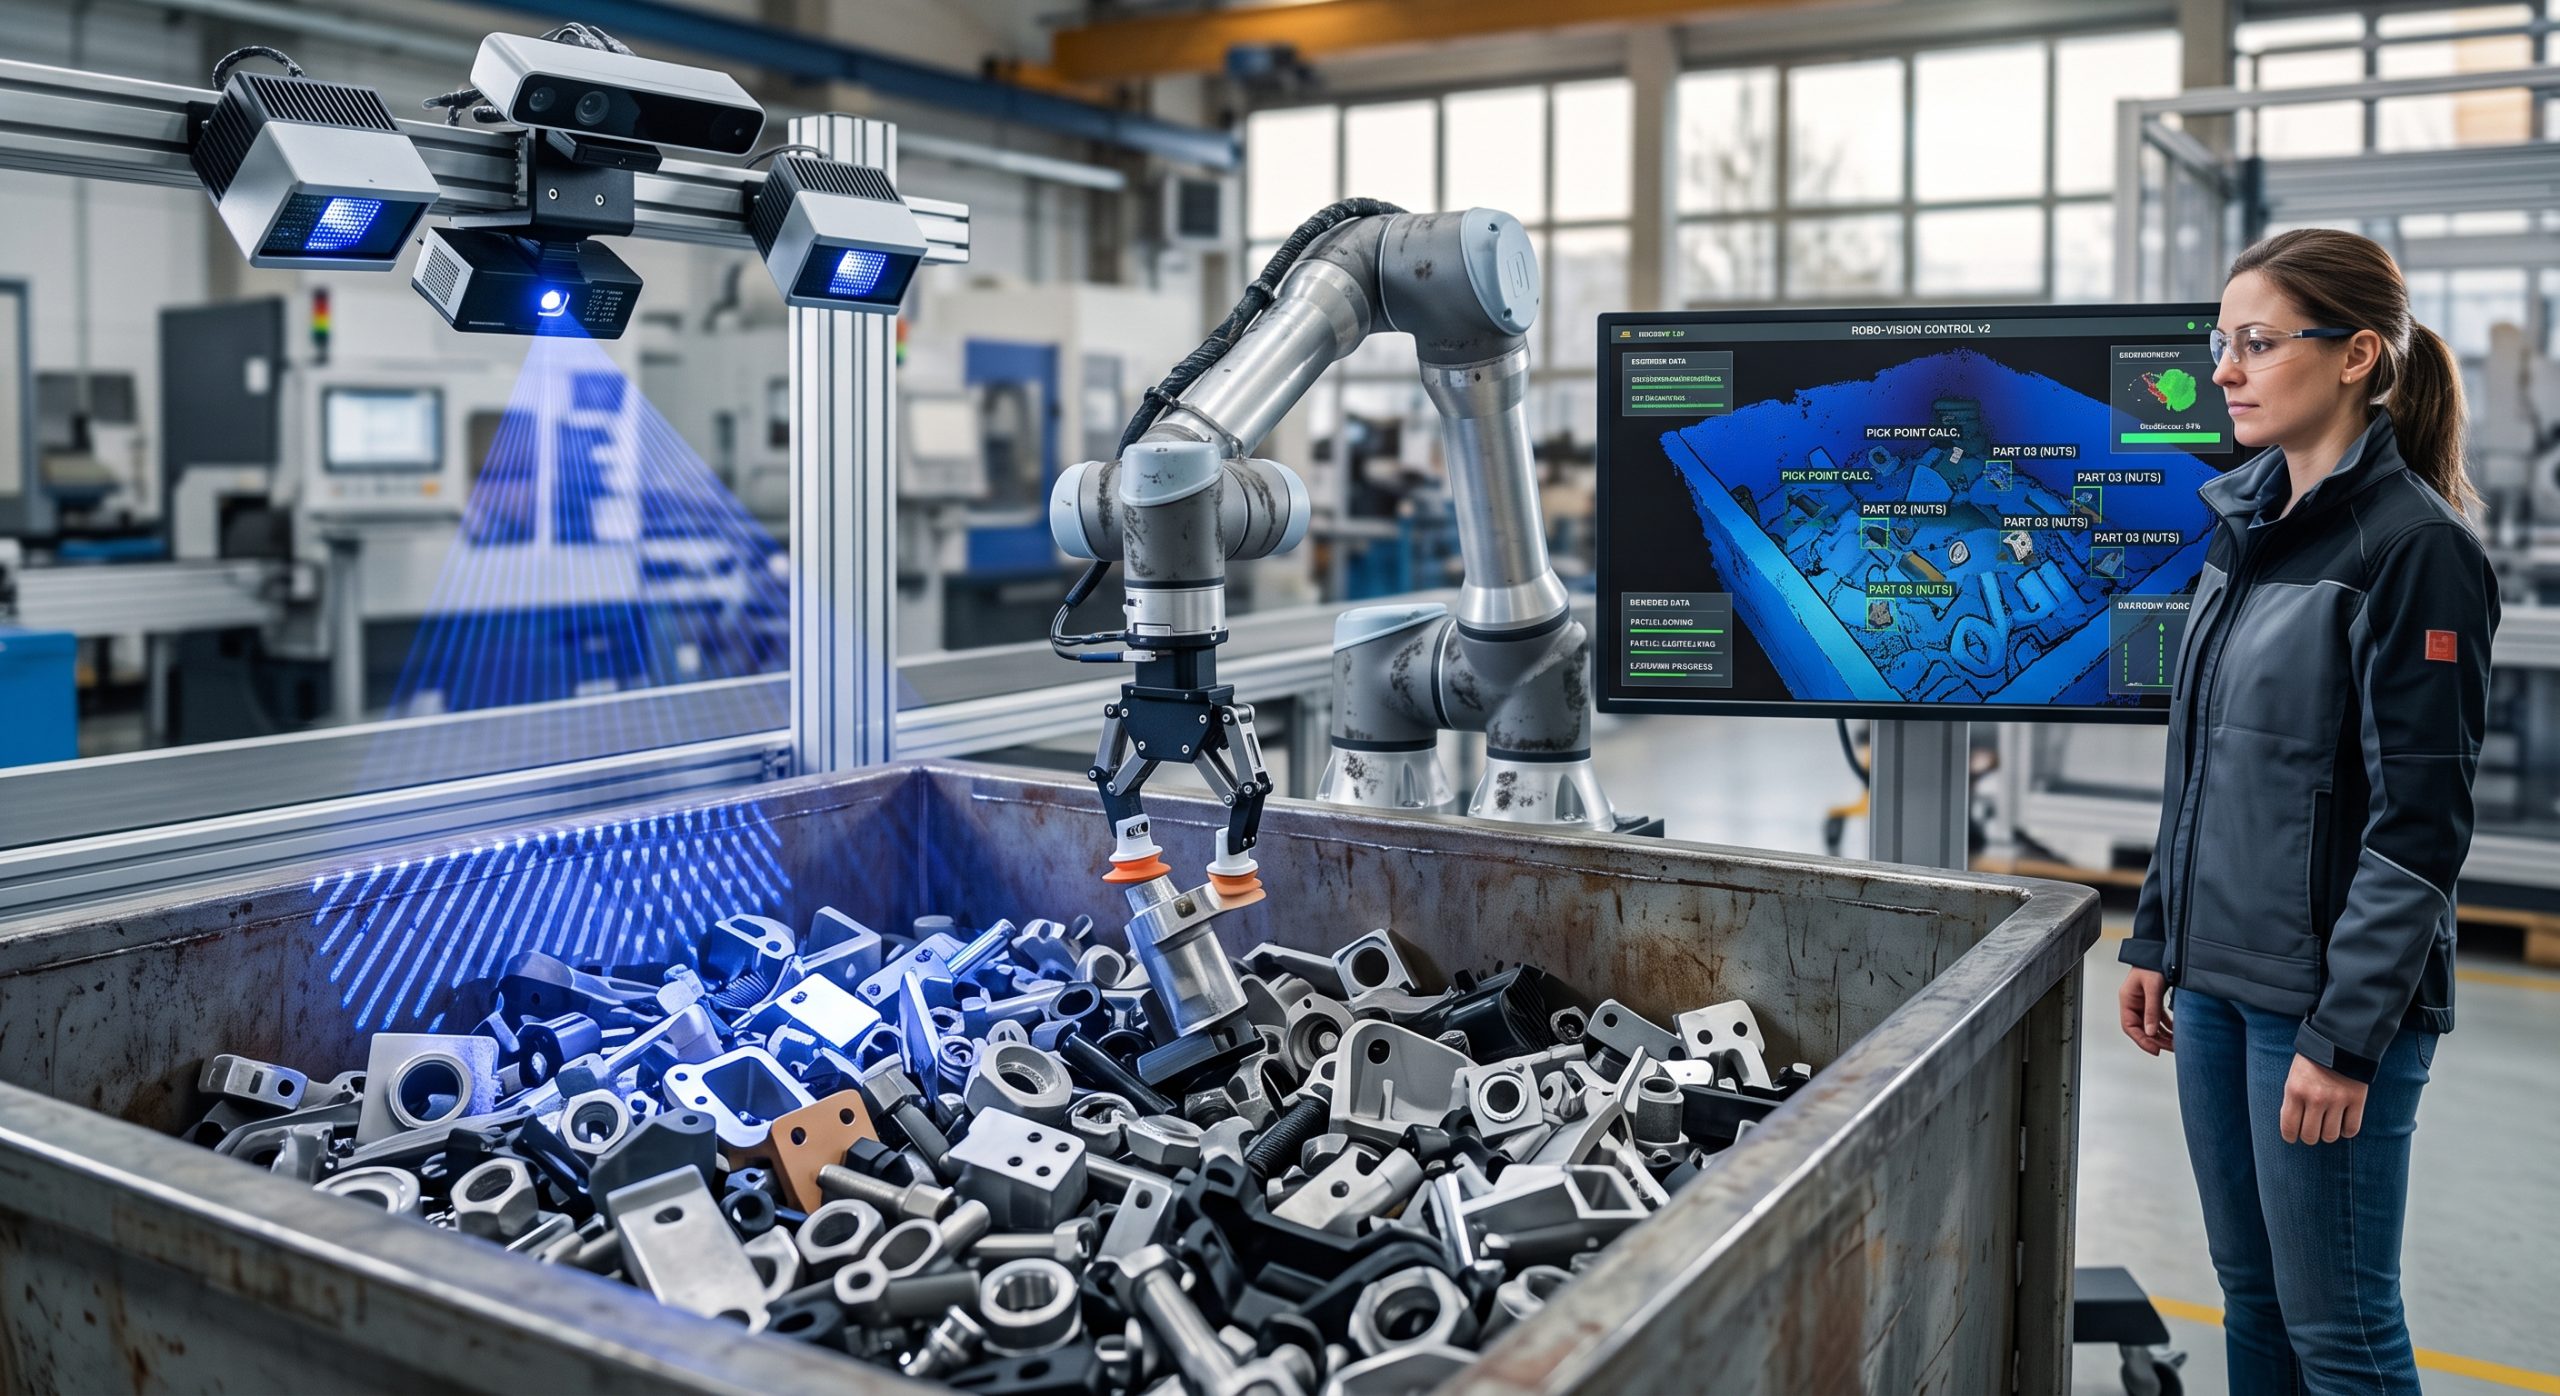
De l’image du bac à la localisation précise des pièces
Le dévracage consiste à extraire automatiquement des pièces stockées en vrac dans un bac, puis à les déposer dans une machine, sur un convoyeur ou dans un support. Contrairement à un système 2D, qui observe surtout une surface plane, la vision 3D industrielle mesure aussi la profondeur. Elle restitue ainsi la forme du tas et la position des objets dans l’espace. Le capteur projette généralement une lumière structurée ou utilise plusieurs points de vue pour créer un nuage de points. Cette représentation numérique rassemble des milliers de coordonnées décrivant les surfaces visibles. Le logiciel compare ensuite ces données avec le modèle de la pièce recherchée. Il estime sa position, son inclinaison et les zones qui restent accessibles à l’outil du robot. FANUC indique que ses capteurs 3D peuvent repérer des pièces indépendamment de leur taille, de leur forme ou de leur orientation, puis transmettre les informations nécessaires au prélèvement en bac.
Le robot ne « voit » donc pas comme un humain. Il transforme une scène encombrée en coordonnées exploitables. Une étape de calibration relie alors le repère de la caméra à celui du robot. Sans cette correspondance, la caméra pourrait localiser correctement une pièce, mais le bras ne saurait pas où placer sa pince. Le fonctionnement du dévracage par vision 3D repose précisément sur ce dialogue entre capteur, logiciel et contrôleur robotique. Cognex décrit une logique comparable pour le guidage robotisé : le système acquiert l’image, détecte la pièce, calcule les écarts de position et de rotation, puis transmet ces corrections au contrôleur. Peut-on alors installer une caméra au-dessus d’un bac et lancer immédiatement la production ? Pas tout à fait. La qualité du modèle 3D, l’étalonnage et la stabilité de l’environnement déterminent la précision réelle du guidage.
Comment le système choisit la pièce et prépare la prise
Lorsque plusieurs pièces apparaissent dans le champ de vision, le logiciel doit établir un ordre de prélèvement. Il évalue les objets visibles, leurs surfaces libres et la possibilité d’approcher la pince sans toucher le bac. Les pièces situées au sommet du tas offrent souvent les premières prises possibles. Toutefois, la pièce la plus haute n’est pas toujours la plus simple à saisir. Une poignée, une cavité ou une paroi voisine peut empêcher l’outil d’atteindre la position prévue. Le système teste donc plusieurs points de prise, puis élimine ceux qui présentent un risque de collision. Les solutions de guidage robot peuvent également vérifier la portée du bras, ses limites articulaires et la trajectoire nécessaire. FANUC présente notamment des fonctions de génération automatique de trajectoires qui recherchent un chemin atteignable, fluide et sans collision avec le bac ou les autres objets.
Dans un atelier d’usinage, un intégrateur pensait initialement que la caméra expliquait les prises manquées. Le diagnostic a finalement révélé une pince trop large pour atteindre certaines pièces coincées contre la paroi. Cette situation rappelle que le bin picking ne dépend jamais d’un seul équipement. La caméra localise, le logiciel décide, le robot se déplace et le préhenseur réalise la prise. Une ventouse convient à une surface plane et étanche, tandis qu’une pince mécanique saisit mieux une pièce métallique irrégulière. Le système peut aussi contrôler le résultat après chaque tentative. Il vérifie, par exemple, qu’une seule pièce a été prélevée et que son orientation correspond à l’étape suivante. Si la prise échoue, il choisit un autre candidat ou déclenche un nouveau scan. Certains dispositifs peuvent même demander un brassage du bac lorsque les dernières pièces restent inaccessibles. ABB mentionne cette fonction de brassage automatique et de détection de bac vide dans ses solutions de prélèvement robotisé.
Déployer un dévracage 3D adapté à une TPE ou une PME
Avant de choisir un robot, l’entreprise doit observer ses pièces et son flux réel. Les dimensions, le poids, la matière et l’état de surface influencent directement la détection et la préhension. Une pièce brillante peut créer des reflets. Une pièce noire absorbe davantage la lumière. Des références presque identiques peuvent aussi nécessiter des réglages distincts. Il faut ensuite étudier la profondeur du bac, sa position et la manière dont il arrive dans la cellule. Le robot peut-il atteindre les angles ? La pièce doit-elle être orientée avant son chargement dans la machine ? Quel temps de cycle reste acceptable ? Ces questions évitent de dimensionner la cellule uniquement à partir d’une démonstration réalisée dans des conditions idéales.
Une PME de mécanique avait validé son essai avec des pièces neuves et propres. Lors du passage en production, l’huile d’usinage a modifié leur apparence et perturbé certaines détections. Une campagne de tests menée avec les pièces réellement utilisées a permis d’ajuster l’éclairage et les paramètres de reconnaissance. Pour limiter ce type d’écart, il vaut mieux organiser un pilote avec plusieurs niveaux de remplissage, différentes orientations et les variations normales du process. ABB souligne que les logiciels de vision peuvent identifier la localisation et l’orientation de pièces aux géométries complexes, tout en guidant précisément le robot dans la cellule. La technologie reste néanmoins tributaire de la qualité de son intégration. Le bon objectif n’est pas de réussir une prise spectaculaire lors d’un salon. Il consiste à maintenir une prise de pièces en vrac régulière, sûre et compatible avec la cadence attendue.
À retenir
• Testez les pièces réelles : fournissez à l’intégrateur des pièces propres, sales, brillantes, usées ou légèrement différentes.
• Validez le préhenseur tôt : une localisation précise ne compense pas une pince inadaptée aux surfaces accessibles.
• Mesurez le cycle complet : intégrez le scan, le calcul, le déplacement, la prise, la dépose et les éventuelles nouvelles tentatives.
Faire du dévracage 3D un outil de production fiable
Le dévracage 3D transforme un bac désordonné en une succession de décisions compréhensibles par le robot. La caméra mesure la scène, le logiciel reconnaît les pièces et le contrôleur prépare une trajectoire compatible avec l’environnement. Le préhenseur reste ensuite chargé de concrétiser la décision. Cette chaîne permet d’alimenter une machine sans organiser chaque pièce dans un bol vibrant ou un support dédié. Elle apporte surtout de la flexibilité lorsque plusieurs références ou petites séries se succèdent. Pour préparer un projet, commencez par documenter les pièces, les bacs, les cadences et les échecs de prise acceptables. Cette base donnera à l’intégrateur les informations nécessaires pour tester la faisabilité du guidage et proposer une cellule adaptée à votre production.


